ПОСЕТЕТЕ ОЩЕ СПЕЦИАЛИЗИРАНИ ПОРТАЛИ ОТ ГРУПАТА




16.10.2026 | Индивидуалният, технологично обоснован подход носи най-голяма стойност за клиентите на Visioners Concepts
09.10.2026 | PARAi, БАСЕЛ, КМА и ББКМ проучват защо българските компании не създават повече собствени продукти
09.10.2026 | Близо 50% достига делът на професионалните сервизни роботи за транспорта и логистиката
08.10.2026 | ВУТП и Асоциация "Обединено Дрон Общество" създадоха Drone ARENA Academy
02.10.2026 | Нов рекорд: броят на индустриалните роботи по света достигна 5 милиона единици

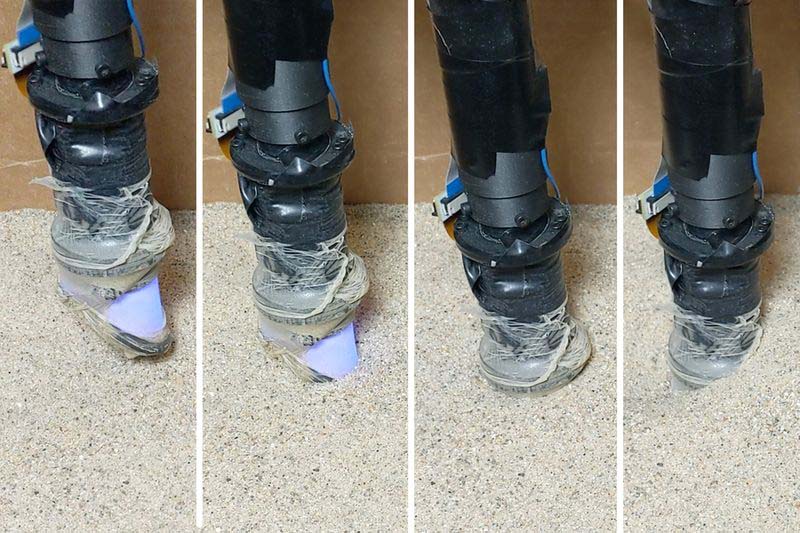
Съвременните роботи се справят доста добре с разпознаването на обекти, стига те да са на открита повърхност. Определянето на формата на заровени обекти обаче все още е трудно за тях. За изпълнението на тази задача те се нуждаят от пръсти, които са достатъчно тънки, за да проникват през пясък, достатъчно подвижни, за да се движат свободно, когато зрънцата пясък се слепят, и достатъчно чувствителни, за да усетят формата на заровения обект в детайли.
В стремежа си да намерят решение на проблема, изследователи от Масачузетския технологичен институт (MIT) проектират островръх роботизиран пръст със сензори за допир. Направените полеви тестове показват, че роботът, наречен Digger Finger, успява да премине през гранулирани материали като пясък и ориз, и правилно да определи формата на заровените предмети, на които е попаднал по пътя си. Според изследователите някой ден роботът ще може да изпълнява различни задачи като да намира заровени кабели или дори да обезврежда заровени мини.
Екипът от MIT планира да представи проучването на следващия Международен симпозиум по експериментална роботика.
Опитите робот да бъде научен да разпознава обекти, заровени в гранулирани материали като пясък, чакъл и подобни, не са нещо ново. В миналото за целта са използвани технологии като радари и устройства, които засичат ултразвукови вибрации. Те обаче придобиват само приблизителна представа за заровените обекти и се затрудняват да различат например камък от кост.
Идеята на екипа от MIT е била да изработят роботизиран пръст с добро усещане за допир, който може да различи предметите, които докосва. Реализацията на тази идея изисква преодоляването на няколко предизвикателства. Първото от тях е въпрос на форма – роботизираният пръст трябва да е тънък и заострен. За постигането на целта изследователите използват сензор за допир, наречен GelSight, като променят формата му така, че да заприлича на тесен цилиндър. След това редуцират броя на използваните цветове LED индикатори на сензора от три на един, като използват само комбинация от сини светлини и оцветена флуоресцентна боя. Крайният резултат е устройство с чувствителна на допир мембрана с площ от около 2 кв.см, подобна на върха на човешки пръст.
След като решават проблема с размера, изследователите се съсредоточават върху този със задвижването. Те монтират пръста на роботизирана ръка и добавят възможност за вибриращо движение, след което започват тестове с гранулирани материали като пясък и ориз, чиито частици имат склонността да се слепват и да образуват буци.
Тестовете показват, че вибрирането на робота води до "флуидизиране" на материала и разбиване на буците, като роботът успява да копае по-надълбоко. Изследователите отбелязват, че операторите на роботизирания пръст ще трябва да го настройват в зависимост от вида на материала и размера и формата на съставящите го частици. Екипът планира да продължи да тества ефективността на различни видове движения, за да оптимизира робота за преминаване през различни видове материали.
Проучването се финансира от Toyota Research Institute, американската Служба за военноморски проучвания и Норвежкия изследователски съвет.
Източник: MITКлючови думи: MIT роботизиран пръст роботи
Област: Роботика
Индивидуалният, технологично обоснован подход носи най-голяма стойност за клиентите на Visioners Concepts
Близо 50% достига делът на професионалните сервизни роботи за транспорта и логистиката
Нов рекорд: броят на индустриалните роботи по света достигна 5 милиона единици
Бетелгиус отново ще очертае тенденциите в автоматизацията и роботизацията на MachTech & InnoTech
Третото издание на KUMIHIMO Tech Camp в България търси иновативни компании от сектора на роботиката


АБОНИРАЙТЕ СЕ за единствения у нас тематичен бюлетин НОВИНИТЕ ОТ РОБОТИКАТА на специализирания портал Robotics-Bulgaria.com. БЕЗПЛАТНО, професионално, всяка седмица на вашия мейл!
18.09.2026 | Technology Transfer Award 2027 търси успешни примери за развитие на иновации в роботиката от лабораторията до индустрията
21.08.2026 | Всички говорят за физическия изкуствен интелект, а Physical AI Expo Europe ще го покаже в действие
07.08.2026 | Национална кампания на МОН запознава учениците с роботиката и изкуствения интелект
24.07.2026 | Нов доклад разкрива как физическият AI трансформира производството
26.06.2026 | Съвет от роботи с изкуствен интелект ще консултира МИДТ

18.09.2026 | Technology Transfer Award 2027 търси успешни примери за развитие на иновации в роботиката от лабораторията до индустрията
21.08.2026 | Всички говорят за физическия изкуствен интелект, а Physical AI Expo Europe ще го покаже в действие
07.08.2026 | Национална кампания на МОН запознава учениците с роботиката и изкуствения интелект
24.07.2026 | Нов доклад разкрива как физическият AI трансформира производството
26.06.2026 | Съвет от роботи с изкуствен интелект ще консултира МИДТ
Специализиран портал от групата IndustryInfo.bg
Действителни собственици на настоящото издание са Теодора Стоянова Иванова и Любен Георгиев Георгиев
ПОЛИТИКА ЗА ПОВЕРИТЕЛНОСТ И ЗАЩИТА НА ЛИЧНИТЕ ДАННИ
Условия за ползване
Изисквания и условия за реклама
Карта на сайта
© Copyright 2010 - 2026 ТИ ЕЛ ЕЛ МЕДИА ООД. Всички права запазени.