
ПОСЕТЕТЕ ОЩЕ СПЕЦИАЛИЗИРАНИ ПОРТАЛИ ОТ ГРУПАТА



30.10.2026 | До 8 януари се набират кандидатури в европейския конкурс за предприемачество в роботиката
30.10.2026 | Може ли роботиката да помогне за минимизиране на загубите на сгъстен въздух в индустрията
30.10.2026 | INSAIT разработи ключов инструмент за оценка на уменията на AI в роботиката в партньорство с NVIDIA
29.10.2026 | "Младежко техническо творчество" отново събира млади иноватори в роботиката за десетото си юбилейно издание
16.10.2026 | Индивидуалният, технологично обоснован подход носи най-голяма стойност за клиентите на Visioners Concepts

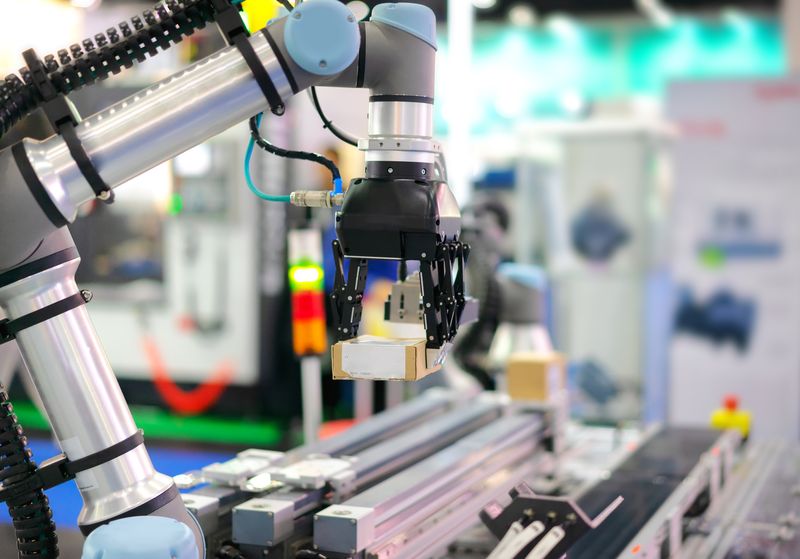
Готови ли сте за дългоочакваната лятна ваканция? Е, преди да заминете където и да е, трябва да опаковате багажа си – да сложите и подредите в куфара си всичко, което би ви било необходимо, както и да се уверите, че нищо няма да се счупи или повреди пътьом.
Тъй като сте хора, със сигурност можете да се справите с тази сложна задача без много усилия благодарение на абстрактното си и пространствено мислене, както и на уменията си бързо да обмисляте множество въображаеми бъдещи сценарии. Ако бяхте роботи обаче, това щеше да е изключително сложно предизвикателство, свързано с комплексно планиране, времеемки изчисления, редица ограничения по отношение на механичните възможности и липса на гаранция за успех.
Авангарден алгоритъм, разработен от широк интердисциплинарен екип от Масачузетския технологичен институт (MIT) и научноизследователското звено на NVIDIA – NVIDIA Research, е на път да промени това. Иновацията позволява на роботите, особено на системите, ангажирани с комплексна манипулация в индустрията и логистиката, да решават за секунди сложни настоящи и бъдещи проблеми, свързани с бързо предварително "обмисляне" на огромен брой потенциални възможности и едновременна оценка на приложимостта на хиляди евентуални планове за движение.

Ако могат да мислят за бъдещето, подобно на човека, роботите ще са способни за кратко време да идентифицират най-добрия възможен изход от дадена ситуация съобразно конструктивните си ограничения и лимитите на работната среда. Повечето съществуващи подходи към този въпрос насърчават роботите да тестват всеки потенциален сценарий поотделно, един след друг. Това обаче отнема твърде много време и често пъти се оказва неефективно.
Алгоритъмът, създаден от изследователите, разглежда хиляди възможни сценарии по едно и също време, и са му необходими броени секунди, за да реши многостепенни проблеми. Огромната изчислителна мощ, необходима за тази задача и позволяваща подобна впечатляваща скорост, се осигурява посредством графични процесори (GPU) вместо такива с общо предназначение (CPU).
Проектът получава подкрепа от Националната научна фондация (NSF) на САЩ, Службата за научни изследвания към военновъздушните сили и Службата за военноморски изследвания, центъра "Quest for Intelligence" към MIT, NVIDIA и Института по роботика и изкуствен интелект на САЩ.

Един робот в опаковъчен цех, склад или логистичен център би могъл с помощта на алгоритъма бързо да прецени как да подреди по оптимален начин в кутия или контейнер обекти с различна форма, размери и предназначение, без да ги счупи или повреди, без да събори нищо на земята или да допусне нежелан сблъсък, разказват разработчиците му. Това би било особено полезно в сектори и приложения, в които всяка секунда е от значение и коства средства, а оптималното решение трябва да бъде намерено възможно най-бързо.
Иновативният алгоритъм е от типа "TAMP" (Тask And Motion Planning) и позволява паралелно планиране на движения и изпълнение на задачи. В резултат се получава сложен план от последователности за извършване на конкретни операции в съчетание с необходимите за целта движения, включително работни параметри, позиции на шарнирните съединения и сегментите на манипулатора и ориентация на крайното изпълнително устройство или хващача.
Организирането на различни обекти в кутия например изисква от робота да обмисли предварително множество променливи, включително крайните местоположения и ориентация на предметите, така че да се поберат в наличното пространство, необходимите движения и операции за захващането и поставянето им и т. н. Същевременно системата трябва да избягва сблъсъци, както и да се съобразява с ограниченията, зададени от потребителя, например в какъв ред да бъдат поставени (или да могат да бъдат извадени) обектите. Джапанките и банските – най-отгоре в куфара, нали?

За да направят всичко това възможно, изследователите от MIT и NVIDIA ускоряват TAMP алгоритъма чрез платформа за паралелни изчисления, която разглежда и оценява едновременно хиляди варианти. За целта тя първо отсява потенциално подходящите, като свежда вариантите до минимум, и непроизволно избира решение, което да тества. Сравняването на резултатите от отделните тестове дава възможност за идентифициране на оптимален сценарий.
Използваните за целта графични процесори (GPU) се оказват много по-мощни инструменти за подобни паралелни изчисления от процесорите с общо предназначение (CPU), което дава огромен капацитет на алгоритъма. Изпробван с реален манипулатор, той успява всеки път да намери подходящо решение на зададения сложен проблем в рамките на до 30 секунди, разкриват от екипа.

Алгоритъмът подлежи на генерализиране и използване за разнообразни приложения в индустрията и логистиката отвъд опаковането, например такива, изискващи използването на инструменти. В бъдеще създателите му планират допълнително да разширят възможностите му чрез големи и визуални езикови модели (vision language models). Това би позволило на промишлените роботи да съставят и изпълняват сложни планове от движения и операции дори само след подадена гласова или жестова команда от страна на оператора.
Източник: MIT; снимки: Dreamstime
Ключови думи: MIT NVIDIA Research промишлени роботи индустриални роботи алгоритъм паралелно планиране TAMP манипулация опаковане
Област: Роботика
АТРИ Роботикс: пресечната точка между интелигентната роботика, високоефективната автоматизация и безопасността без компромиси
Нов рекорд: броят на индустриалните роботи по света достигна 5 милиона единици
България може да заеме по-ключова позиция на глобалната карта – не като фабрика за роботи, но като създател на критични технологии за тях
Интелигентно решение за роботизирано заваряване от BG Robots оптимизира производството на Metalinvest Remko
Двуцифрен ръст на новоинсталираните индустриални роботи в САЩ

АБОНИРАЙТЕ СЕ за единствения у нас тематичен бюлетин НОВИНИТЕ ОТ РОБОТИКАТА на специализирания портал Robotics-Bulgaria.com. БЕЗПЛАТНО, професионално, всяка седмица на вашия мейл!
02.10.2026 | Българският стартъп Nomadium Robotics е сред петте отличени екипа в SEE Innovators Challenge 2026
02.10.2026 | Третото издание на KUMIHIMO Tech Camp в България търси иновативни компании от сектора на роботиката
18.09.2026 | Technology Transfer Award 2027 търси успешни примери за развитие на иновации в роботиката от лабораторията до индустрията
21.08.2026 | Всички говорят за физическия изкуствен интелект, а Physical AI Expo Europe ще го покаже в действие
07.08.2026 | Национална кампания на МОН запознава учениците с роботиката и изкуствения интелект

02.10.2026 | Българският стартъп Nomadium Robotics е сред петте отличени екипа в SEE Innovators Challenge 2026
02.10.2026 | Третото издание на KUMIHIMO Tech Camp в България търси иновативни компании от сектора на роботиката
18.09.2026 | Technology Transfer Award 2027 търси успешни примери за развитие на иновации в роботиката от лабораторията до индустрията
21.08.2026 | Всички говорят за физическия изкуствен интелект, а Physical AI Expo Europe ще го покаже в действие
07.08.2026 | Национална кампания на МОН запознава учениците с роботиката и изкуствения интелект
Специализиран портал от групата IndustryInfo.bg
Действителни собственици на настоящото издание са Теодора Стоянова Иванова и Любен Георгиев Георгиев
ПОЛИТИКА ЗА ПОВЕРИТЕЛНОСТ И ЗАЩИТА НА ЛИЧНИТЕ ДАННИ
Условия за ползване
Изисквания и условия за реклама
Карта на сайта
© Copyright 2010 - 2026 ТИ ЕЛ ЕЛ МЕДИА ООД. Всички права запазени.
